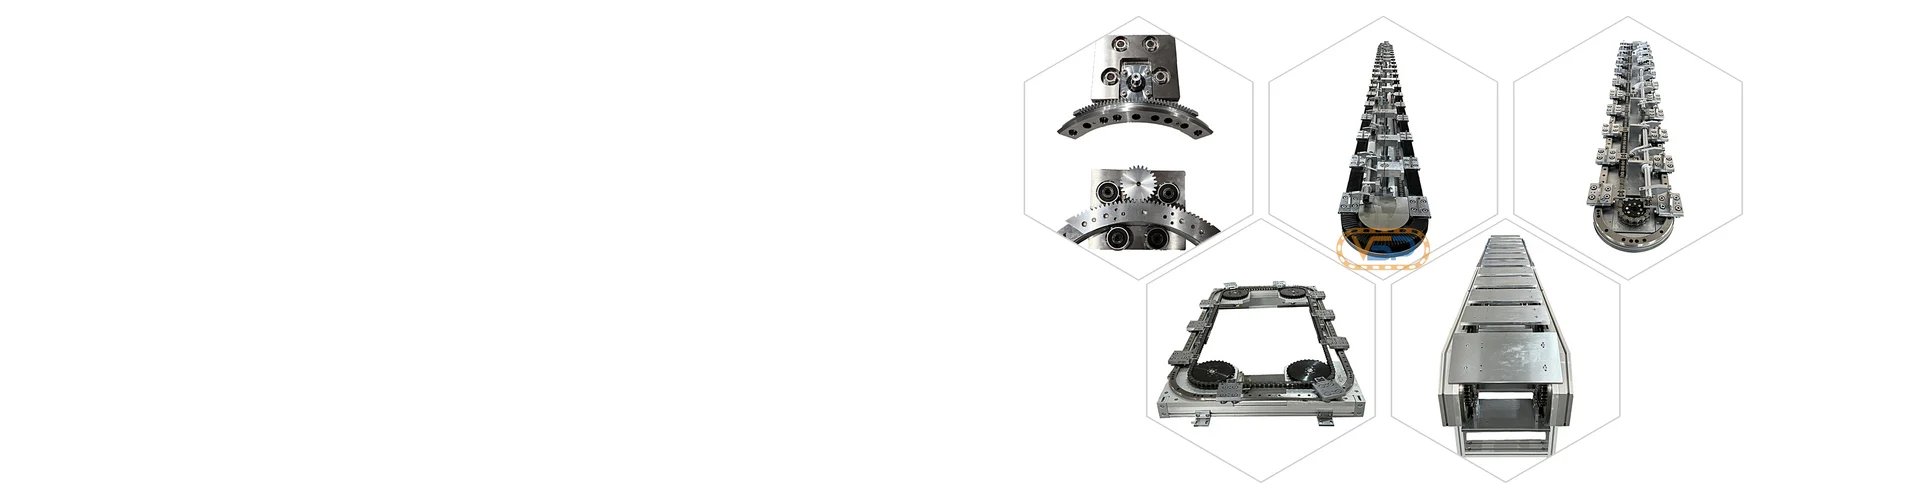
駆動方法は、リング レールの選択において最も過小評価されている側面です。同じ軌道システムであっても、ドライバーが変わると、騒音、制限速度、メンテナンスサイクル、および全体のコストがまったく異なる場合があります。以下は、一般的な 4 種類のドライバーの水平比較です。
同期ベルトドライブはスムーズに動作し、騒音も比較的少なくなります。中低速サイクリック搬送の一般的なソリューションです。ベルト本体はある程度の弾性を持っており、衝撃の一部を吸収することができ、位置決め機構への影響は小さい。注油は不要で、日常のメンテナンスは張力検査とベルト本体の摩耗検査が中心です。適度なリズムと高い清浄度要件を必要とする電子および医療生産ラインに適しています。
チェーンドライブは強力な耐荷重能力と優れた耐久性を備えており、高負荷や長寿命が要求される作業条件に適しています。チェーンドライブはシンクロベルトに比べて作動音が若干大きいため、定期的なメンテナンスと適切な潤滑グリスが必要です。高品質チェーンは低速走行時の騒音を許容範囲内に抑えます。作業速度が速くなく、負荷が大きい場合は、多くの場合チェーンを使用する方が安全です。
カムリンケージ構造により、スライドの加減速をカム曲線で制御し、正弦波に近い始動・停止を実現します。機械的リズムの感覚が強く、再現性が優れているため、動作パターンに明確な要件がある複数ステーションの組み立てシナリオに適しています。その加減速特性はカムカーブによって決まります。これは高度に専門化されたソリューションであり、固定リズムのバッチ生産ラインに適しています。
磁気浮上ドライブは、摩擦と磨耗を最小限に抑え、低ノイズで高い清浄度を備えた非接触方式でスライドを駆動します。各スライドは独立して制御でき、最高の柔軟性を備えています。高精度、高清浄度、またはモデル交換の高い柔軟性が必要なシナリオに適しています。初期投資と制御システムの複雑さも比較的高くなります。
| 比較品 | タイミングベルト | チェーン | カムリンケージ | リニアモーターカー |
|---|---|---|---|---|
| 動作音 | 低い | で | で | 低い |
| 運搬能力 | で | より高い | で | 仕様による |
| 速度特性 | 中高速でもスムーズ | 低速時の安定性が向上 | 固定ビート | 高い柔軟性 |
| メンテナンス要件 | 張力と摩耗をチェックする | 定期的な注油とメンテナンス | カムペア検査 | 低い |
| クリーンフィット | より良い | 一般(潤滑が必要) | 平均 | 素晴らしい |
| 柔軟な切り替え | で | で | 低い | 高い |
「負荷・リズム・騒音・清浄度」の4つのカテゴリーを優先します。高負荷と遅いリズム、チェーンにかかりやすい。ノイズに敏感で適度なリズム、同期ベルトの傾向があります。しっかりとしたリズムで特別なマシンをバッチ処理し、カムコンロッドを調整します。高精度、高清浄度、または頻繁なモデル変更が必要な場合は、磁気浮上計画を評価してください。
説明:表は定性的な比較です。具体的な速度、耐荷重、騒音値は仕様と実際の作業条件に基づいて決定する必要があり、技術的な確認が必要です。

精密搬送の研究開発メーカー - プロフェッショナルな製品、プロフェッショナルなサービス
商品の展示
チェーン式円形ガイドレールベルト式リングガイド精密リンクライン円弧リニアガイド部品リニアモーターカーコンベヤラインカムリンケージリングガイド私たちについて
会社概要企業イメージ資格証明書 ビデオセンター応用事例応用事例
自動車新エネルギー 精密電子アセンブリ 3Cエレクトロニクス医療機器新しいエネルギー精密な電子塗布ニュースセンター
会社ニュース 業界情報 ニュースセンターお問い合わせ
連絡先情報フレンドリーリンク: